Boston Dynamics, yeni elektrikli Atlas insansı aracının laboratuvarda görevleri nasıl gerçekleştirdiğini vurgulayan yeni bir video yayınladı. Yukarıdaki videoyu izleyebilirsiniz.
Videoda beni etkileyen ilk şey, Atlas’ın gerçek zamanlı algısını nasıl sergilediği. Video, Atlas’ın motor kapakları ve tüm alma/yerleştirme konumları için referans çerçevesini nasıl aktif olarak kaydettiğini gösteriyor. Robot, parçaları etkili bir şekilde ele almak için dünya anlayışını sürekli olarak güncelliyor. Bir şey aldığında, parçanın topolojisini değerlendiriyor – nasıl ele alınacağını ve nereye yerleştirileceğini.
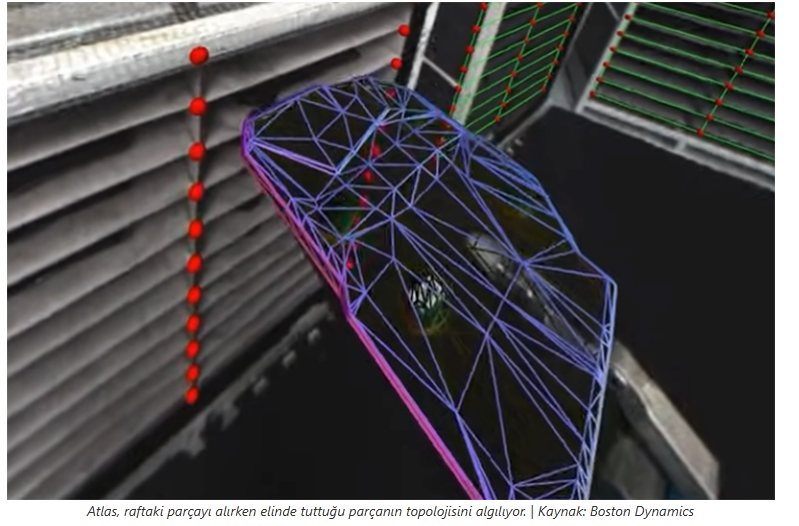
Sonra, demo’da 1:14’te bir mühendisin yere bir motor kapağı düşürdüğü bir an var. Atlas, parçanın yere çarptığını duymuş gibi tepki veriyor. İnsansı yaratık daha sonra etrafına bakıyor, parçayı buluyor, onu nasıl alacağını çözüyor (tekrar, formunu değerlendiriyor) ve gerekli hassasiyetle motor kapağı alanına yerleştiriyor.
Boston Dynamics’te robotik araştırmaları kıdemli direktörü Scott Kuindersma, The Robot Report’a verdiği demeçte, “Bu özel klipte, arama davranışı manuel olarak tetikleniyor” dedi . “Robot, yere çarpan bir motor kapağını algılamak için sesli ipuçlarını kullanmıyor. Robot, yerdeki nesneyi otonom olarak ‘buluyor’, bu nedenle pratikte aynı görüş modelini pasif olarak çalıştırabilir ve normal çalışma sırasında fikstürün dışında bir motor kapağı (veya üzerinde çalıştığımız herhangi bir parça) algılanırsa aynı davranışı tetikleyebiliriz.”
Video, Atlas’ın çevresine uyum sağlama ve onu algılama, o dünya kavramını ayarlama ve yine de kendisine verilen göreve bağlı kalma yeteneğini vurgular. Atlas’ın kaotik ortamlarla nasıl başa çıkabildiğini, görev hedefini nasıl koruyabildiğini ve görevinde anında değişiklikler yapabildiğini gösterir.

Boston Dynamics, videoyla ilgili bir blog yazısında, “Nesne kameraların görüş alanında olduğunda Atlas, monoküler görüntülerden pozu tahmin etmek için render ve karşılaştırma yaklaşımını kullanan bir nesne pozu tahmin modeli kullanır,” diye yazdı. “Model, büyük ölçekli sentetik verilerle eğitilir ve sıfır atışı CAD modeli verilen yeni nesnelere genelleştirir. 3B poz önceliğiyle başlatıldığında, model, render edilen CAD modeli ile yakalanan kamera görüntüsü arasındaki tutarsızlığı en aza indirmek için onu yinelemeli olarak iyileştirir. Alternatif olarak, poz tahmincisi 2B ilgi alanı önceliğinden (örneğin bir nesne maskesi) başlatılabilir. Atlas daha sonra bir puanlama modeline beslenen bir grup poz hipotezi üretir ve en iyi uyum hipotezi daha sonra iyileştirilir. Atlas’ın poz tahmincisi, daha önce şirket içinde modellediğimiz ve dokulandırdığımız yüzlerce fabrika varlığı üzerinde güvenilir bir şekilde çalışır.”
Görüyorum, öyleyse varım
Robot görüş rehberliği 1990’lardan beri uygulanabilir. O zamanlar, robotlar hareket eden konveyörlerdeki öğeleri izleyebilir ve referanslara dayalı olarak bir devre kartı montajı için yerel referans çerçevelerini ayarlayabilirdi. Robot görüş rehberliği için bu son teknoloji hakkında şaşırtıcı veya yeni hiçbir şey yok.
İnsansılar için artık benzersiz olan şey robotun hareketliliğidir. Herhangi bir mobil manipülatör dünya haritasını sürekli güncellemelidir. Modern robot görüş rehberliği, dünyayı kameranın gözünden anlamak için görüş dili modelleri (VLM) kullanır.
Bu eski endüstriyel robotlar yere sabitlenmişti ve kameranın görüş alanını haritalamak için 2B görüş ve karmaşık kalibrasyon rutinleri kullanıyordu. Atlas ile gördüğümüz şey, mobil, insansı bir robotun çevresini anlaması ve robotun etrafındaki ortam değişse bile görevini sürdürmesidir. Modern robotlar, etraflarındaki dünyayı 3B olarak anlarlar.
Boston Dynamics, bu demonun AI tabanlı işlevlerin (algı gibi) ve görevi yönetmek için bazı prosedürel programlamanın bir karışımı olduğunu kabul ediyor. Video, yazılım evriminin yeteneklerinin ilerlemesinin iyi bir gösterimidir. Bu sistemlerin gerçek dünyada çalışması için, işletim ortamlarındaki hem ince değişiklikleri hem de makro değişiklikleri ele almaları gerekir.
Dünya çapında yol alıyor
Atlas’ın hareket etmesini izlemek büyüleyici. Hareketler, zaman zaman biraz tuhaf görünüyor, ancak yapay zekanın dünyayı nasıl algıladığına ve dünyada hareket etmek için yaptığı seçimlere dair mükemmel bir örnek. Videoda bu karar alma sürecinin yalnızca küçük bir bölümüne tanık oluyoruz.
Boston Dynamics daha önce hareket yakalama (mocap) tabanlı davranışları gösteren bir video yayınlamıştı. Mocap videosu sistemin çevikliğini ve akıcı girdiyle neler yapabileceğini gösteriyor. Yapay zeka karar alma ve kontrolü altındaki bu son videonun sarsıntısı, ürkütücü vadiyi içeren mocap gösterilerinden çok uzak. Ayrıca Boston Dynamics CTO’su Aaron Saunders’ı Boston’daki 2025 Robotik Zirvesi ve Fuarı’nda ana konuşmacı olarak tanıttık.
Atlas’ın dünyasını kavraması için gerçek zamanlı işlemenin çok fazla olması gerekiyor. Videoda, robotun bir karar vermeden ve devam etmeden önce çevreyi işlemek için durduğunu görüyoruz. Kod geliştikçe ve AI modelleri kavrama ve uyarlanabilirlik açısından daha iyi hale geldikçe bunun zamanla daha da hızlanacağından eminim. Bence yarış şu anda bu noktada: Bu robotların uyum sağlamasını, çevrelerini anlamasını ve çeşitli çok modlu verilerden sürekli olarak öğrenmesini sağlayan AI tabanlı yazılımı geliştirmek.